

- ハードウェアと資料
- ホーム
- シミュレーターの紹介
- ホーム
- LSyMについて
- ホーム
- LSyMの特長
- ホーム
- ブランド
- ホーム
- 鉱山・建設機械シミュレーター
- トレーニングシステム
- 港湾機械シミュレーター
- トレーニングシステム
- 産業・農業機械シミュレーター
- トレーニングシステム
- 訓練システム一覧
- トレーニングシステム
- ハードウェアコンポーネント
- ハードウェア
- シミュレーターステーションのオプション
- ハードウェア
- トレーニング シミュレータを使用する理由?
- ハードウェア
- 技術情報
- ソフトウェア
- 製品・ソリューション
- ソフトウェア
- 指導員向け情報
- ソフトウェア
- コラボレーションモード
- ソフトウェア
- サービス
- 当社のサービス
- 岸壁用ガントリークレーンシミュレーター
- シミュレーター
- ブルドーザーシミュレーター
- シミュレーター
- 港湾用移動式クレーンシミュレーター
- シミュレーター
- 鉱山用ダンプトラックシミュレーター
- シミュレーター
- ホイールローダーシミュレーター
- シミュレーター
- 坑内用LHDローダーシミュレーター
- シミュレーター
- フォークリフトシミュレーター
- シミュレーター
- 大型フォークリフトシミュレーター
- シミュレーター
- 油圧ショベルシミュレーター
- シミュレーター
- 移動式クレーンシミュレーター
- シミュレーター
- レール式トランスファークレーンシミュレーター
- シミュレーター
- タワークレーンシミュレーター
- シミュレーター
- RTGヤードクレーンシミュレーター
- シミュレーター
- テレハンドラーシミュレーター
- シミュレーター
- モータグレーダシミュレーター
- シミュレーター
- リーチスタッカーシミュレーター
- シミュレーター
- バックホーローダシミュレーター
- シミュレーター
- Ro-Ro荷役シミュレーター
- シミュレーター
- ストラドルキャリアシミュレーター
- シミュレーター
- ホイールドーザシミュレーター
- シミュレーター
- アーティキュレートダンプトラックシミュレーター
- シミュレーター
- 鉱山用電気ロープショベルシミュレーター
- シミュレーター
- 空コンテナハンドラーシミュレーター
- シミュレーター
- 切羽掘削ジャンボシミュレーター
- シミュレーター
- 天井クレーンシミュレーター
- シミュレーター
- 農業用トラクターシミュレーター
- シミュレーター
- コンバインハーベスターシミュレーター
- シミュレーター
- 船舶用ペデスタルクレーンシミュレーター
- シミュレーター
- 高所作業車シミュレーター
- シミュレーター
- グループビジョン
- 会社情報
- 学習方法論
- 会社情報
- お問い合わせ
- お問い合わせ
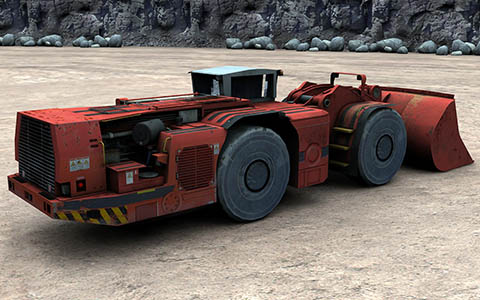
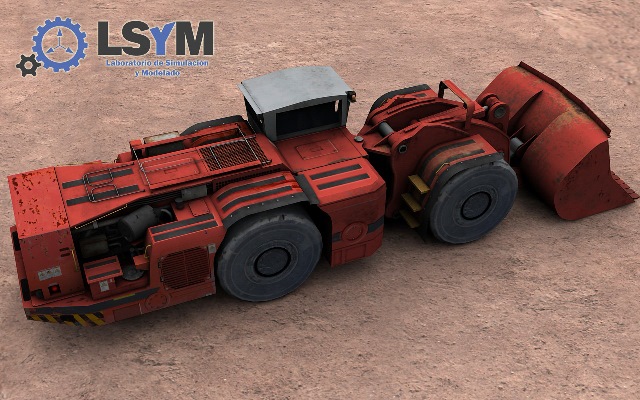
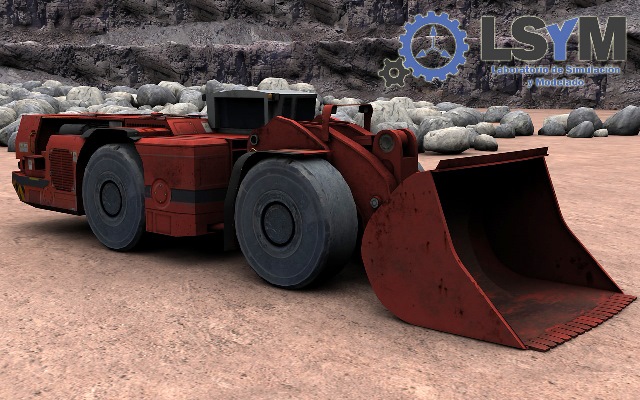
坑内用LHDローダー(Load–Haul–Dump)は、地下坑道の高さと幅に収まる低くコンパクトな車体と、高い小回り性能を備えた積込機です。
1人のオペレーターがバケットに鉱石や土砂を積み込み、坑道内を運搬して所定の排土場所で荷を降ろします。この一連の作業を繰り返します。
地下鉱山の作業には、狭い坑道や限られた視界に対応する専用機械が必要です。LHDローダーはこうした環境での積込みと運搬に適しています。
作業に伴う危険と訓練
LSyMの坑内用ローダーシミュレーターでは、オペレーターが次の危険を認識し、安全に対処するための技能を学べます。
- 傾斜路やランプでの車両の制御喪失。
- 作業員や他の車両との接触、挟まれ。
- 車両の傾斜・横転。
- 作業区域内の渋滞。
- 低い天井、配管、支保材など頭上の障害物への衝突。
ハードウェア構成
- 2~6自由度のモーションプラットフォームに設置した運転席。
- 実機に近い操作コンソール。
- 運転用ペダル。
- シミュレーションを一元管理する指導員用コンソール。
- 坑内環境と機械の作業音を再現する音響。
- 高解像度の2~4画面投影システム。
表示システム
- リアルタイム生成の高画質映像。
- 写実的な3Dグラフィックス。
- 車両の状態を確認できる外部視点。
- 受講者が視点を切り替えられる複数のカメラ。
- 立体視モード。
特殊な作業条件
- 粉じんや煙などの周辺環境。
- 人工照明下での作業。
- 衝突時の現実的な挙動。
- 機械の故障。
主な機能
- 基礎知識モジュール。
- 実機に即した始動・停止手順。
- 写実的な3D地下鉱山での走行・作業。
- トラックへの資材の積込み。
- 資材の集積。
- 自動・手動変速機のシミュレーション。
- 積載荷重に応じた機械の応答。
- 作業員を表すアバター。
- 受講者と指導員の双方に向けた画面上の情報表示。
- 機械の状態、位置、操作指令を表示する情報ウィンドウ。
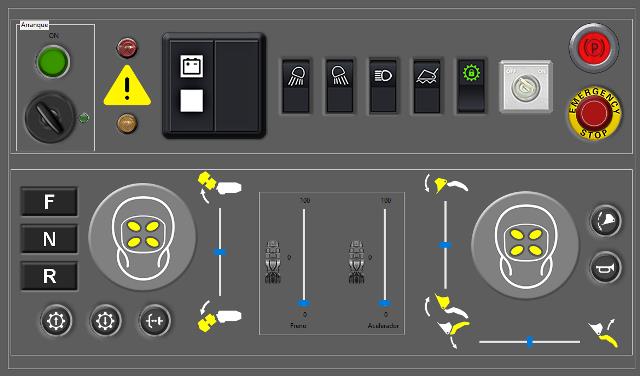
- PCのマウスで機械を操作できるソフトパネル。
訓練カリキュラム
- 基礎知識モジュール。
- 演習マニュアル。
- オペレーターの習熟状況を保存するデータベース。
- 受講者ごとの学習進捗を追跡するシステム。
- 訓練の要約と報告書。
- 画面表示と音声案内によるガイド付き演習。
- 禁止された操作や危険な操作の記録。
指導員用コンソールの報告項目
- セッションの日付。
- 開始・終了時刻。
- 演習の所要時間。
- 完了した演習。
- 走行速度の記録。
- 衝突の強さに応じた記録。
- 危険な操作の記録。